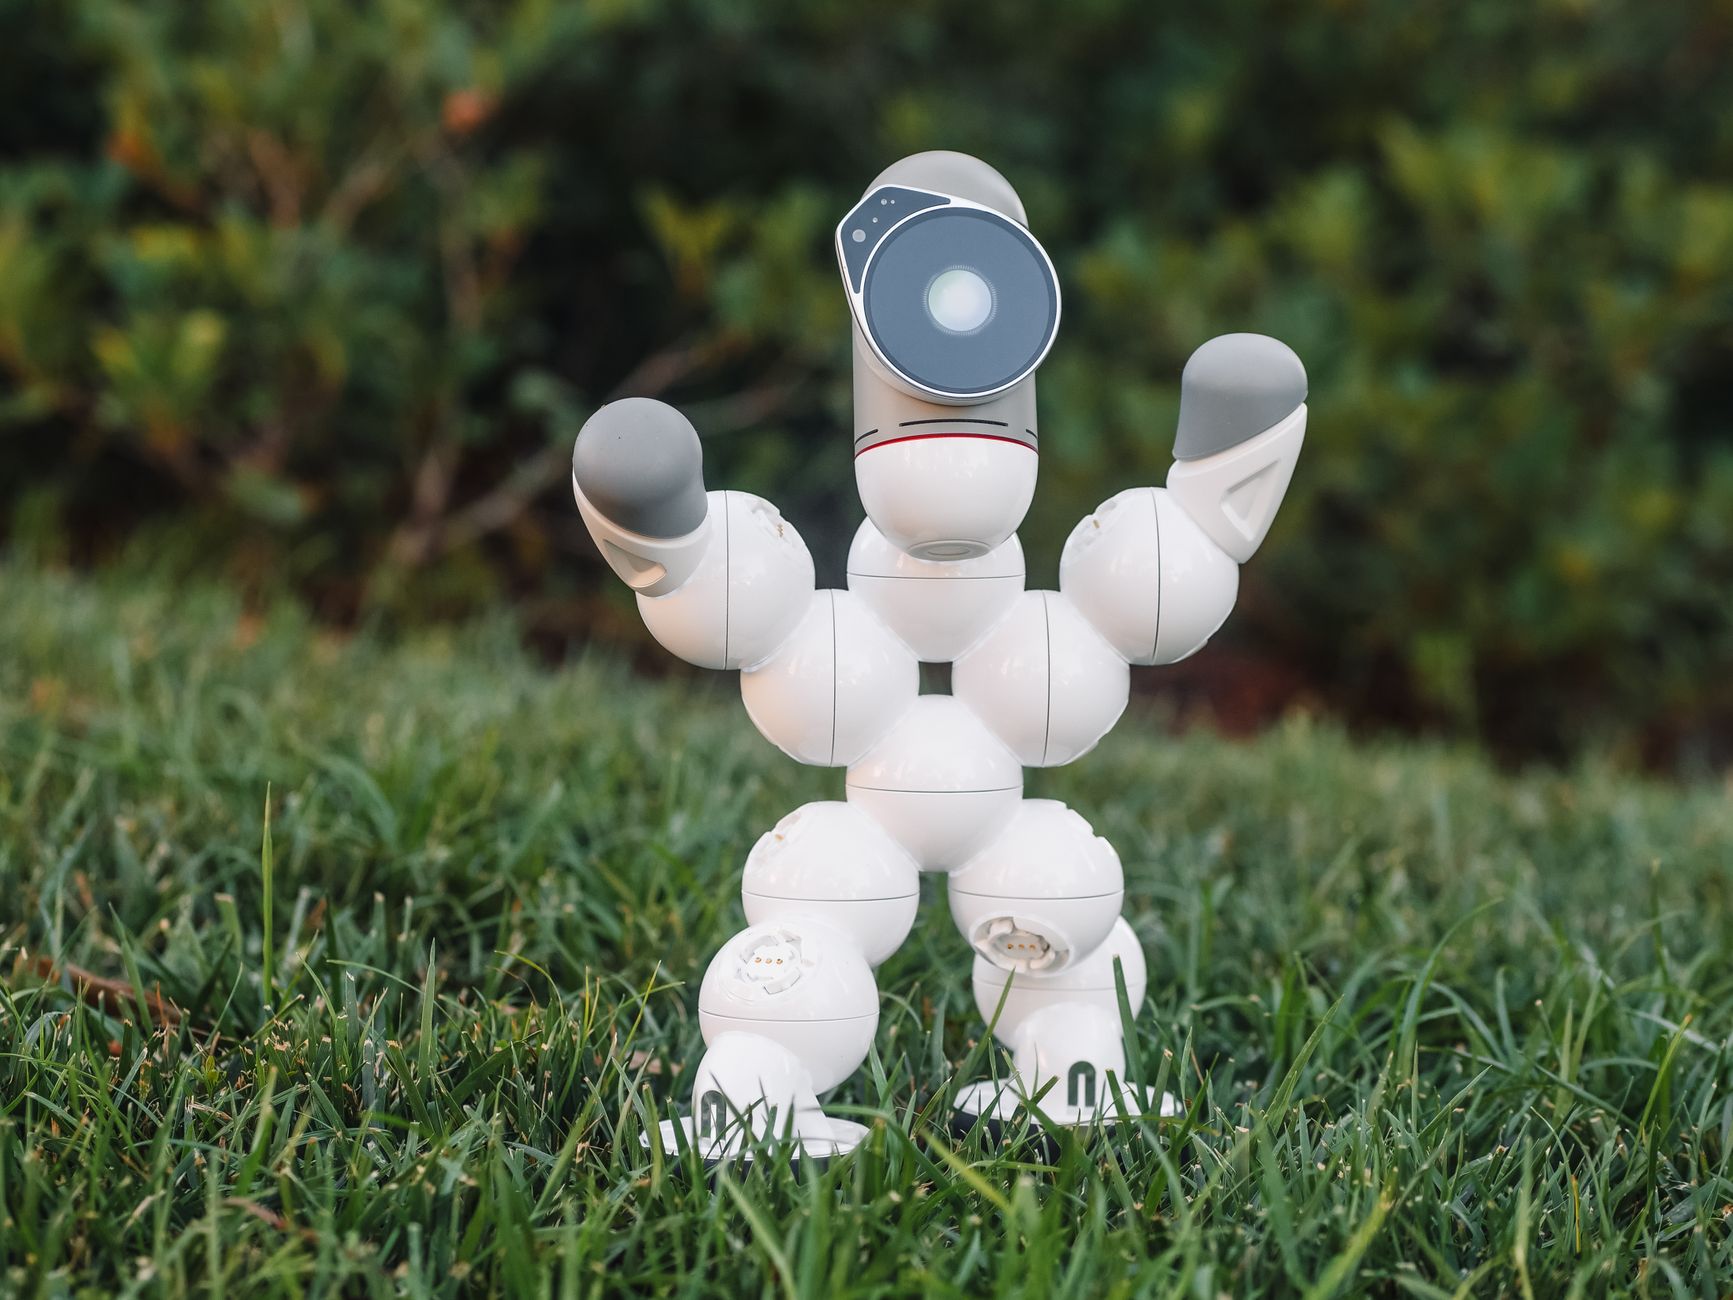
A Skild AI divulgou, em 23 de setembro de 2026, um experimento que usa partidas simuladas de futebol para treinar um robô humanoide por meio de autojogo. A técnica coloca o sistema diante de versões anteriores de si mesmo, permitindo que novas estratégias surjam a partir da competição e do alcance de objetivos, em vez de depender apenas de comportamentos programados manualmente.
O trabalho foi realizado com o modelo robótico S1 em simulações no NVIDIA Isaac Sim. Segundo a Skild AI, o treinamento acumulou o equivalente a aproximadamente 140 anos de partidas simuladas. Depois dessa etapa, a política desenvolvida no ambiente virtual foi transferida para um robô humanoide, que participou de uma partida física.
Como funciona o autojogo em robôs
O experimento começou com uma tarefa simples: marcar gols. A partir daí, o sistema passou a enfrentar adversários progressivamente melhores, criados pelo próprio processo de treinamento. Essa dinâmica permitiu que o modelo encontrasse maneiras mais eficientes de cumprir o objetivo, sem que cada movimento precisasse ser especificado antecipadamente por engenheiros.
De acordo com a empresa, o comportamento aprendido evoluiu para incluir ações como driblar, proteger a bola, tentar desarmar o oponente e se recuperar depois de uma queda. No caso de um robô humanoide, essas ações exigem mais do que reconhecer a posição da bola: também envolvem equilíbrio, coordenação dos membros, controle do corpo e tomada de decisão em um ambiente com contato e movimento constantes.
O autojogo já é associado a avanços em sistemas digitais, incluindo agentes treinados para jogos eletrônicos e experiências como o AlphaGo. A adaptação para a robótica física, porém, acrescenta dificuldades que não aparecem da mesma forma em um ambiente puramente virtual. Uma decisão aparentemente correta precisa ser convertida em movimentos estáveis, compatíveis com os limites mecânicos do equipamento e seguros diante de colisões ou quedas.
Da simulação para o mundo físico
A transferência da política treinada para o robô é uma das partes centrais do anúncio. Em simulações, o sistema pode repetir partidas em alta velocidade e testar diferentes comportamentos sem o risco de danificar uma máquina real. No mundo físico, por outro lado, cada ação precisa lidar com diferenças de atrito, peso, tempo de resposta dos atuadores e imperfeições do ambiente.
A demonstração descrita pela Skild AI não significa que o S1 tenha alcançado capacidades gerais ou desempenho superior ao de jogadores humanos. O resultado apresentado é uma etapa de pesquisa em inteligência artificial física: um teste para avaliar se o autojogo pode ajudar a ampliar o treinamento de máquinas em tarefas que combinam percepção, movimento e interação com o ambiente.
A participação da NVIDIA aparece principalmente como parte da infraestrutura de simulação. O NVIDIA Isaac Sim foi usado para criar o ambiente virtual no qual as partidas ocorreram. Em outra publicação institucional, a NVIDIA também descreve a relação com a Skild AI e o desenvolvimento do S1 no contexto de inteligência artificial física.
O que o futebol ensina sobre robótica
O futebol funciona como um cenário de teste particularmente exigente porque reúne deslocamento, controle de objetos, mudanças rápidas de direção e interação com um adversário. Mesmo uma tarefa limitada, como conduzir a bola até o gol, exige que o robô mantenha o equilíbrio e escolha ações em sequência. Quando o oponente também reage, o sistema precisa adaptar sua estratégia em vez de repetir uma rotina fixa.
Na visão apresentada pela Skild AI, esse tipo de treinamento pode ter aplicações além do esporte. A empresa cita possibilidades em fábricas, residências, canteiros de obras e outros ambientes nos quais robôs precisariam executar tarefas variadas. Ainda assim, o material divulgado trata essas aplicações como perspectivas futuras, e não como capacidades já demonstradas pelo experimento de futebol.
O anúncio reforça uma mudança de foco na robótica: em vez de programar manualmente cada comportamento, pesquisadores buscam criar métodos para que os modelos aprendam a partir de objetivos, tentativas e competição. O desafio agora é verificar quanto dessas habilidades pode ser transferido para situações reais, com segurança, confiabilidade e desempenho consistente.
Além do anúncio sobre o autojogo, a Skild AI apresenta o S1 como parte de sua pesquisa em aprendizagem para robôs. As informações disponíveis sustentam o experimento como uma demonstração específica de treinamento robótico por autojogo, sem permitir concluir que a técnica resolva, por si só, os obstáculos envolvidos na criação de robôs de uso geral.